5 步驟建構 SimReady 機器人資產:結合前沿 AI 模型與 NVIDIA Omniverse
5 Steps to Build SimReady Robotics Assets with Frontier AI Models
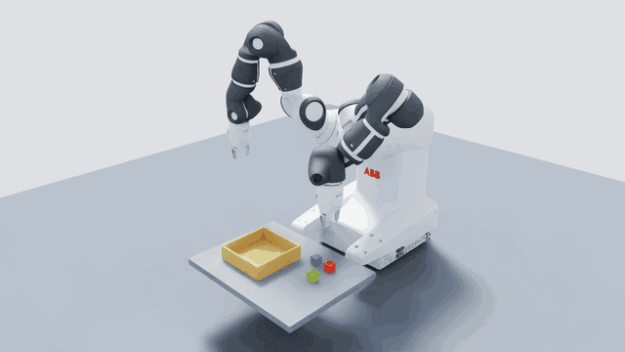
準備用於機器人模擬的 CAD 資產繁瑣且耗時,需手動設定材質、碰撞邊界與物理關節。NVIDIA 提出了一套結合前沿 AI 模型(如 GPT-6 Astra)的工作流,透過調用 Omniverse 程式庫與 Isaac Sim 技能,AI 代理能代為撰寫並執行 Python 程式碼,引導開發者完成從 STEP 檔案轉換、外觀驗證、物理性質配置、SimReady 標準檢驗,到最終雙臂夾取模擬測試的 5 個核心步驟,大幅自動化資產準備流程。
核心重點
CAD 轉 OpenUSD 格式
將源自製造商的 STEP 幾何檔案,轉譯為支援多平台協作的 OpenUSD 統一場景描述格式。
前沿 AI 引導與自動化
利用 GPT-6 Astra 等大模型調用 Omniverse 技能,撰寫程式碼來估算並配置機器人材質與動態參數。
缺失物理參數智慧估算
當製造商規格不足時,AI 能調用公開 URDF 或根據幾何結構與材料密度自動估算質量分布與關節限位。
SimReady 標準自動化檢測
透過內建驗證引擎,自動比對單位、相依性、關節及剛體是否符合 SimReady 規範,排除模擬出錯因子。
技術圖解
- Step 1STEP 檔案轉換
匯入 CAD 的 STEP 幾何檔案,在 AI 協助下利用 Omniverse 工具轉換為 OpenUSD 格式。
- Step 2外觀材質驗證
參考官方影像與影片,由 AI 協助估算並調整機器人的顏色、金屬感及粗糙度等視覺材質。
- Step 3物理性質配置
配置剛體、關節限位、估算每段剛體質量,並使用凸包形狀(Convex Hull)近似碰撞幾何。
- Step 4SimReady 標準驗證
執行 SimReady Foundation 指標檢測,自動檢查單位、依賴項、關節驅動與剛體慣性張力。
- Step 5模擬任務測試
在 Isaac Sim 中運行實際的雙臂夾取與放置任務(如搬運方塊),驗證真實物理表現。
為什麼重要
將 CAD 模型轉化為可在模擬器中真實運作的機器人資產,過去需要大量的人工作業與排錯。本工作流證明了利用前沿 AI 代理與 NVIDIA 物理模擬工具的整合,能讓機器人開發者在極短的時間內建構出符合標準、具備高物理真實度的 SimReady 資產,進而加速實體 AI (Physical AI) 與具身智慧系統的開發與訓練。
對誰有影響
- AI 開發者
- AI 研究人員
- 企業決策者
可以怎麼使用
- 1工業級機器人手臂(如 ABB YuMi)的 CAD 快速轉換與虛擬部署。
- 2在 Isaac Sim 中針對特定搬運或夾取任務,進行機器手臂的關節極限與穩定度測試。
限制與注意事項
- 模擬中的物理參數(如靜/動摩擦係數、特定姿勢下的碰撞)屬於估算與簡化,並未完全針對實體機器人進行校準。
- 整體工作流的自動化成功率與準確度,高度依賴於所採用的 AI 模型推理能力與 Prompt 指令工程。
延伸閱讀
機器造機器:NVIDIA 如何用 AI 與實體控制自動組裝 GB300 測試托盤
The Machines That Make the Machines: How NVIDIA Automates GB300 Tester Tray Assembly
NVIDIA 西雅圖機器人實驗室成功挑戰使用機器手臂組裝複雜的 GB300 晶片測試托盤,揭示了結合傳統控制工程、機械設計與強化學習在實體製造中的關鍵突破。
Long-WAM:突破即時控制延遲,擴展機器人世界動作模型的長上下文
Long-WAM: Scaling Context for Real-Time World-Action Models
Long-WAM 結合自迴歸預訓練與系統級優化,成功在維持即時控制的前提下,為世界動作模型導入長達 19.2 秒的視覺歷史上下文,大幅提升實體機器人長流程與動態任務的成功率。
機器人控制的「文字敏感症」:為何一個詞能讓 VLA 模型成功率從 100% 跌到 2%?
"Rephrase Before You Act": Mitigating the Extreme Language Sensitivity of Vision-Language-Action Models
研究揭露視覺-語言-動作模型(VLA)對指令措辭極度敏感,並提出一個無需重新訓練模型、透過大型語言模型(LLM)自動提煉重寫規則的零樣本框架,顯著提升機器人任務的成功率。