機器造機器:NVIDIA 如何用 AI 與實體控制自動組裝 GB300 測試托盤
The Machines That Make the Machines: How NVIDIA Automates GB300 Tester Tray Assembly
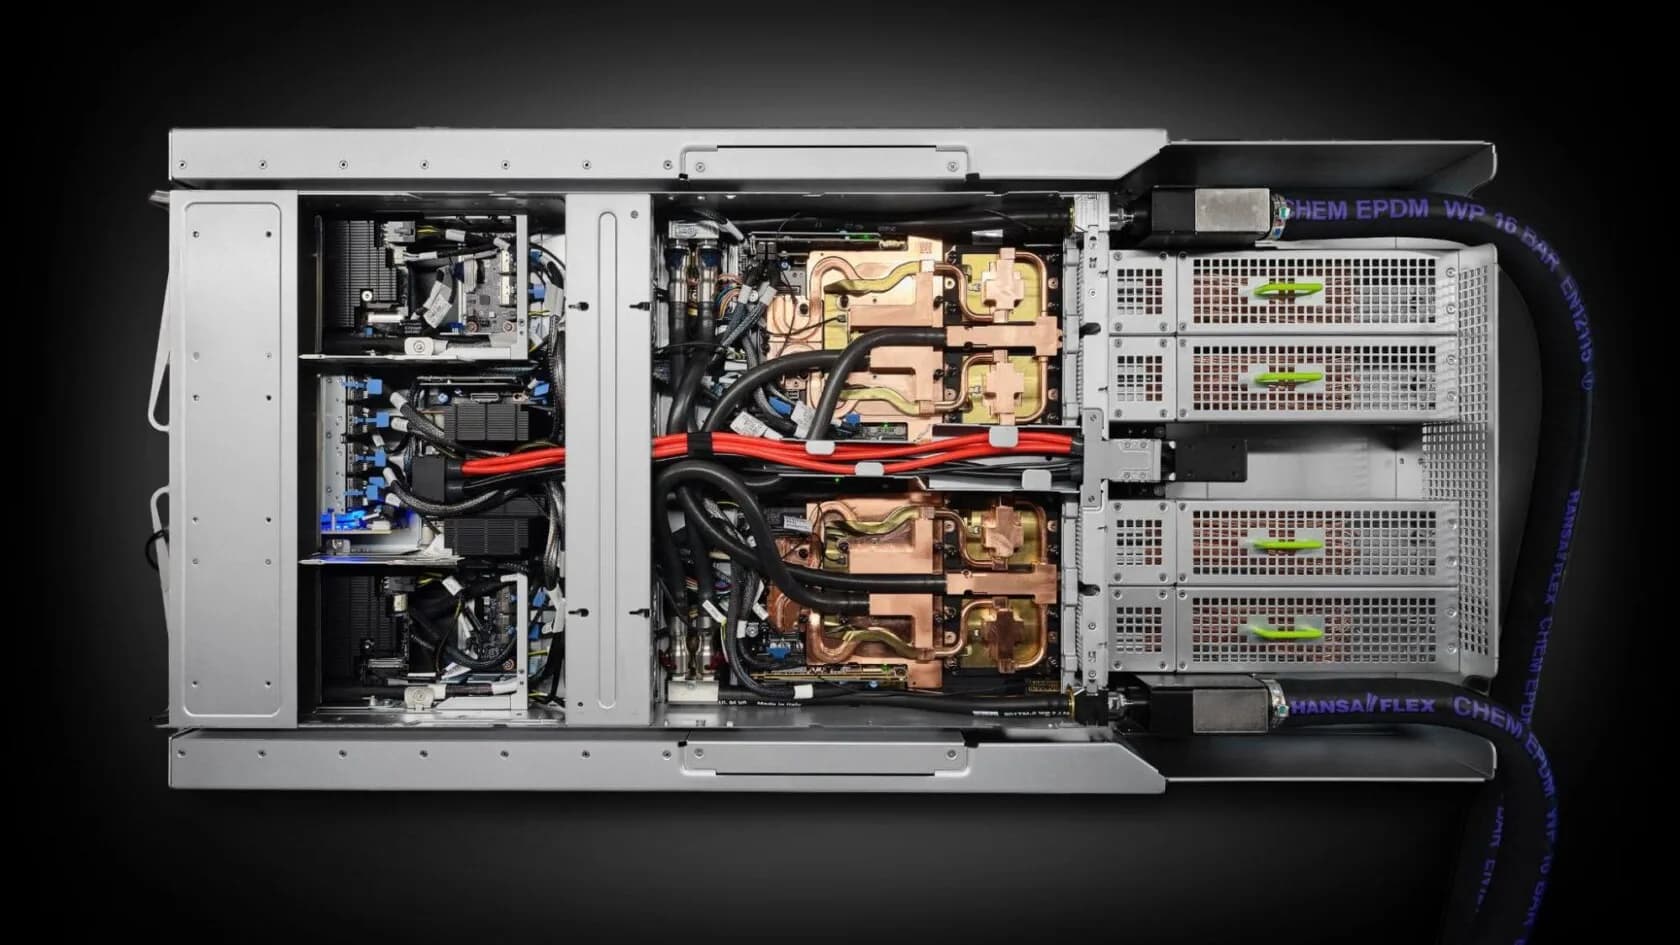
NVIDIA 西雅圖機器人實驗室與 Isaac 團隊合作,成功讓機器手臂自動執行 GB300 測試托盤的兩大高難度組裝任務:匯流排(busbar)組裝與多接頭插拔。面對變形線材與高精密插槽等不確定性,團隊捨棄了單純的端對端深度學習,改採整合 DOPER 位姿估計、TALOS 即時控制架構、3D 列印夾爪與實體強化學習(RL)的混合管線,成功在兩大任務中達到 90-95% 以上的成功率,朝向製造端 99.5% 的嚴苛工業標準邁進。
核心重點
彈性自動化取代固定夾具
快速的產品設計週期使傳統固定夾具不切實際,必須依靠強健的機器手臂演算法來適應幾何誤差與變形線材。
反向苦澀教訓
在資料極度匱乏且零件容易磨損的實體環境中,單純擴大資料模型難以奏效,結合領域知識的傳統工程與結構化學習更有效率。
機械設計簡化軟體複雜度
團隊設計了 3D 列印的通用夾爪手指,利用實體幾何約束來消除抓取時的不確定性,省去複雜的觸覺感測。
模擬到真實並結合實體回饋
雖然在 Isaac Lab 預訓練了接頭插入策略,但要達到工業級精度,仍須在實體環境中利用 SPARR 架構配合力矩回饋進行殘差 RL 微調。
技術圖解
| 匯流排組裝 (Busbar) | 多接頭插拔 (Multi-connector) | |
|---|---|---|
| 工業目標成功率 | 99.5% | 99.5% |
| 工業目標耗時 | 124 秒內 | 72 秒內 |
| 視覺感知方案 | 多視角 FoundationPose 與 DOPER 估計 6D 位姿 | SAM3 分割線材 + DOPER 預測無紋理接頭位姿 |
| 控制與學習策略 | 經典軌跡規劃器 + 高性能阻抗控制器 | 模擬器 Isaac Lab 預訓練 RL + 實體力矩殘差 RL (SPARR) |
| 目前測試表現 | 成功率 >95% (瓶頸在螺絲起子耗時) | 成功率 90-95% (瓶頸在接頭微調速度) |
為什麼重要
將 AI 與智慧機器人引入硬體組裝線,能有效緩解全球製造業勞動缺口(預估 2033 年將有 190 萬職缺)。更深遠的意義在於開啟了一個正向循環:由 AI 驅動的機器手臂在工廠組裝最先進的 AI 晶片硬體,而這些硬體又將用來訓練下一代的 AI 與機器人模型。
對誰有影響
- AI 開發者
- AI 研究人員
- 企業決策者
可以怎麼使用
- 1高精度電子零件與變形線材的自動化組裝與插拔。
- 2利用 DOPER 進行工業零件的即時 6D 位姿估計。
- 3使用 TALOS 框架在異構機器手臂(如 Flexiv, UR10e)上進行多臂協同作業與力控。
限制與注意事項
- 雖然成功率達 90-95%,但仍未達到工廠製造要求的 99.5% 極致標準,且目前組裝耗時仍高於人類的兩倍。
- 現有的物理模擬器仍難以精確模擬幾何形狀不規則、具高度非線性變形特性的彈性纜線。
延伸閱讀
QF3:利用過濾 Q 梯度實現快速流匹配強化學習的機器人控制技術
QF3: Fast Flow RL with Filtered Q-Gradients
介紹 QF3 演算法,這是一種全新的離策略強化學習方法,將人形機器人運動訓練速度提升 10 倍,並首度實現從零訓練且零樣本轉移至實體硬體。
DepthWorld:為機器人操控打造的 3D 世界模型
DepthWorld: 3D World Model for Robot Manipulation
為解決現有視訊世界模型缺乏 3D 幾何一致性的問題,本研究推出 DROID-3D 資料集與 DepthWorld 模型,藉由聯合預測多視角 RGB 與深度資訊,大幅提升機器人模擬的空間精準度。
VeriFine:透過協同演化驗證機制實現具身智慧的自我迭代
VeriFine: Scaling Verification for Self-Improvement in Embodied Reasoning
VeriFine 是一個針對具身推理的 Agent 架構,透過「策略優化」與「裁判優化」雙循環,讓模型策略與驗證裁判協同演化,打破傳統固定裁判帶來的優化瓶頸。